
TB6612FNG Çift Motor Sürücü Kartı - Yeni Versiyon YEŞİL

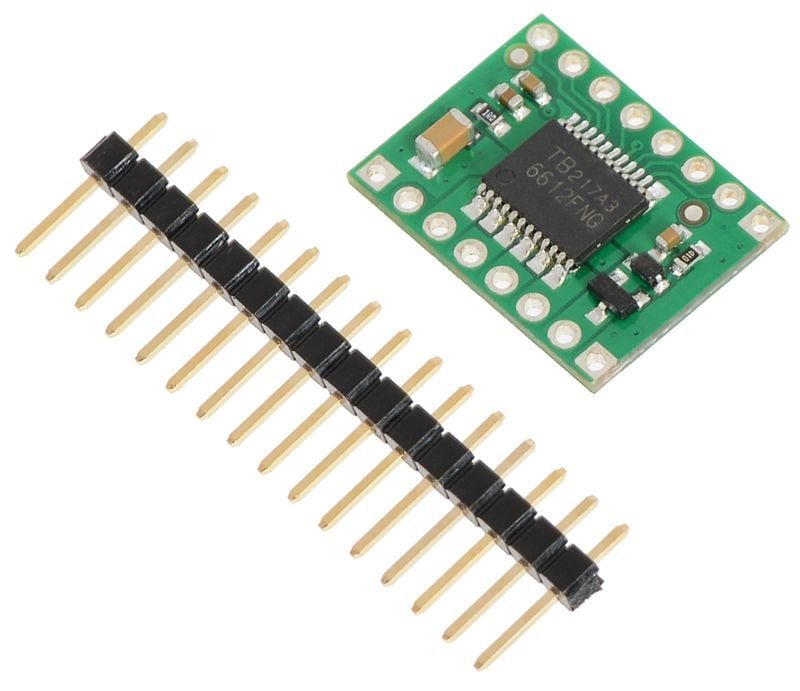


TB6612FNG Çift Motor Sürücü Kartı (Pololu, yeşil)
TB6612FNG, iki küçük DC motoru birbirinden bağımsız olarak iki yönde ve PWM ile hız ayarlı süren bir motor sürücü entegresidir. Bu yeşil kart, Toshiba TB6612FNG entegresini taşıyan orijinal Pololu sürücü kartıdır (arka yüzünde Pololu md08a baskısı bulunur): 4,5-13,5 V motor beslemesinde kanal başına 1 A sürekli, kısa süreli 3 A akım verir. Mini sumo robot, çizgi izleyen robot ve küçük mobil robotlarda yıllardır kullanılan bir tb6612fng motor sürücü çözümüdür; Arduino, ESP32 gibi 3,3 V ya da 5 V lojikle çalışan kartlarla doğrudan kullanılır.
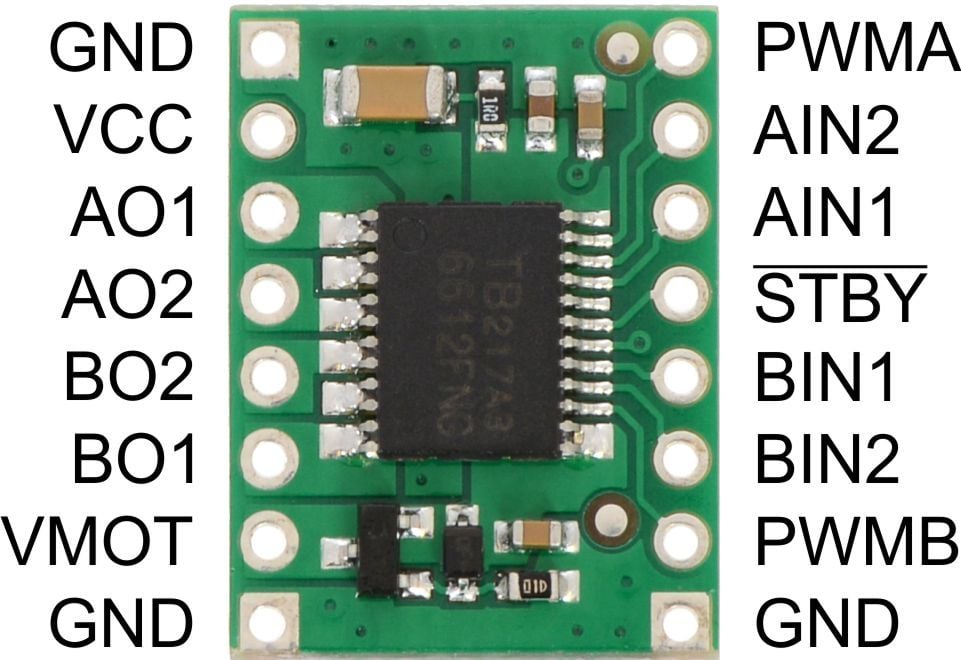
Kartın pin dizilimi (üst yüz). Güç ve motor pinleri bir tarafta, kontrol pinleri diğer taraftadır.
Öne çıkan özellikler
- İki kanal, bağımsız kontrol: Her motorun yönü iki pinle (AIN1/AIN2, BIN1/BIN2), hızı PWM pinleriyle (PWMA, PWMB) ayarlanır. İleri, geri, fren ve serbest bırakma modları vardır.
- Düşük gerilim kaybı: Entegrenin MOSFET çıkışları sayesinde L298N gibi eski tip sürücülere göre motora giden gerilim daha az düşer, kart daha az ısınır. Pil ile çalışan küçük robotlarda motor daha hızlı döner.
- Motor beslemesinde ters bağlantı koruması: VMOT girişi ters bağlanan pile karşı korumalıdır. VCC (lojik) girişinde bu koruma yoktur, kutuplara dikkat edin.
- Filtre kondansatörleri ve termal koruma: İki besleme hattında filtre kondansatörü vardır; entegre aşırı ısınınca kendini kapatır.
- Standby (bekleme) pini: STBY pini LOW iken sürücü uyku moduna geçer. STBY bağlanmazsa motorlar dönmez.
- Step motor desteği: İki kanal birlikte kullanılarak küçük bir bipolar step motor sürülebilir.
Yeşil kart ile kırmızı kartın farkı
İki kartta da aynı entegre vardır, ancak pin sırası aynı değildir. Bu yeşil kartta sol sıra GND, VCC, AO1, AO2, BO2, BO1, VMOT, GND şeklindedir; kırmızı kartta ise VM, VCC, GND, AO1, AO2, BO2, BO1, GND sırası kullanılır. Kontrol tarafı (PWMA'dan GND'ye) iki kartta aynıdır. Başka bir kart için çizilmiş bir şemayı kullanmadan önce kartın üzerindeki pin yazılarına bakın. Yeşil kart ayrıca motor beslemesinde ters bağlantı koruması taşır.
Teknik özellikler
| Sürücü entegresi | Toshiba TB6612FNG (çift H köprüsü) |
| Motor kanalı | 2 adet DC motor ya da 1 adet bipolar step motor |
| Motor besleme gerilimi (VMOT) | 4,5-13,5 V (2,5 V'a kadar düşük akımla çalışabilir) |
| Lojik besleme (VCC) | 2,7-5,5 V |
| Sürekli akım | Kanal başına 1 A; iki kanal paralel bağlanınca 2 A |
| Anlık (tepe) akım | Kanal başına 3 A (motor kalkışı gibi kısa süreler) |
| En yüksek PWM frekansı | 100 kHz |
| Koruma | Termal kapatma, motor beslemesinde ters bağlantı koruması |
| Pin aralığı | 2,54 mm, 16 pin (2 x 8) |
| Boyut / ağırlık | 15,2 x 20,3 mm / 1,5 g |
Değerler Pololu ürün sayfası ve Toshiba datasheet'ine göredir. Entegrenin kendi sınırı kanal başına 1,2 A ortalama ve 3,2 A tepe akımdır; kart değerleri ısınma payı bırakır. Sürekli akım ortam sıcaklığına göre değişir.
TB6612FNG datasheet'ini indir (PDF, İngilizce)
Kutu içeriği
- 1 adet çift motor sürücü kartı (Pololu, yeşil)
- 1 adet 16 pinlik erkek pin header (tek parça ya da 2 x 8 olarak gelebilir)
Pinler kartta lehimli gelmez. Breadboard'da kullanmak için header'ı lehimleyin; robot içinde kalıcı kullanımda kabloları doğrudan kartın deliklerine lehimleyebilirsiniz.
Arduino ile bağlantı
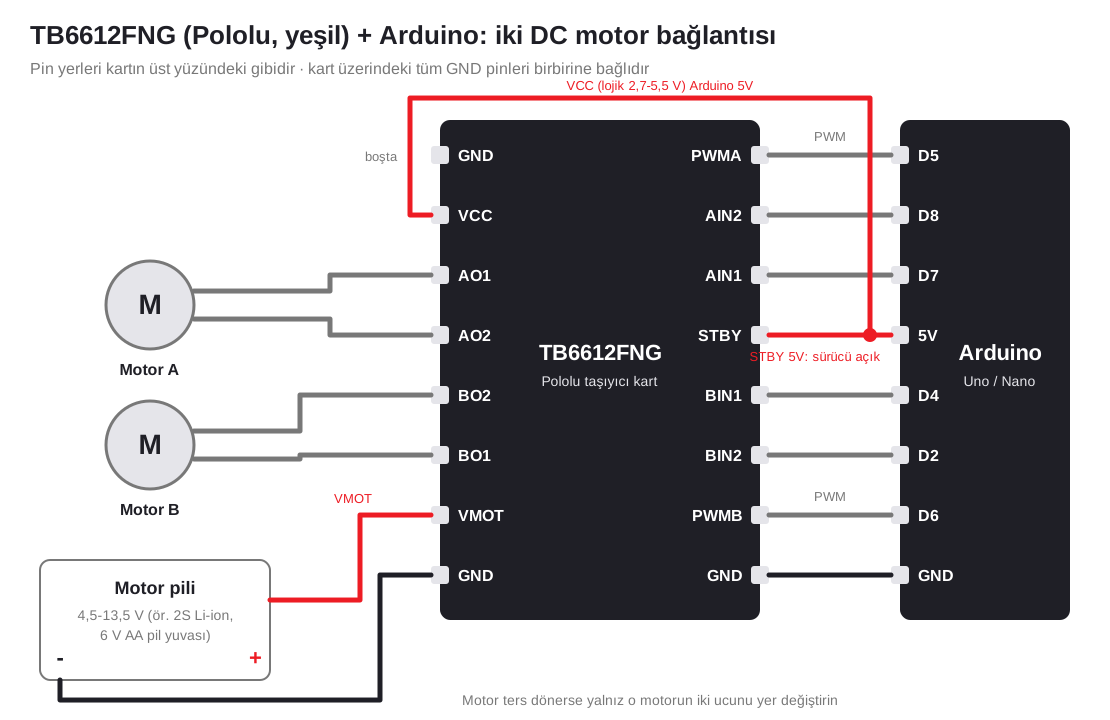
Aşağıdaki şemada iki DC motor bir Arduino Uno ya da Nano ile sürülüyor. Motor pili VMOT ve GND'ye, Arduino'nun 5V'u VCC ve STBY'ye bağlanır. Kart üzerindeki tüm GND pinleri birbirine bağlıdır, bu yüzden Arduino GND'si ile motor pilinin eksi ucu kart üzerinden ortak olur; bu bağlantı yapılmazsa motorlar çalışmaz.
| AIN1 / AIN2 | PWMA | Motor A |
| HIGH / LOW | PWM | Bir yönde döner (hız PWM ile) |
| LOW / HIGH | PWM | Ters yönde döner |
| HIGH / HIGH | fark etmez | Fren (motor hızla durur) |
| LOW / LOW | fark etmez | Serbest (motor boşta yavaşlar) |
B kanalı BIN1, BIN2 ve PWMB ile aynı şekilde çalışır. STBY LOW olduğunda iki motor da durur.
Örnek kod iki motoru 2 saniye ileri, 2 saniye geri döndürür ve 1 saniye durdurur. Kütüphane gerekmez; hız 0 ile 255 arasında, eksi değer geri yön demektir.
const int PWMA = 5;
const int AIN1 = 7;
const int AIN2 = 8;
const int PWMB = 6;
const int BIN1 = 4;
const int BIN2 = 2;

void motor(int in1, int in2, int pwm, int hiz) {
  bool ileri = (hiz == abs(hiz));
  digitalWrite(in1, ileri ? HIGH : LOW);
  digitalWrite(in2, ileri ? LOW : HIGH);
  analogWrite(pwm, abs(hiz));
}

void setup() {
  pinMode(PWMA, OUTPUT);
  pinMode(AIN1, OUTPUT);
  pinMode(AIN2, OUTPUT);
  pinMode(PWMB, OUTPUT);
  pinMode(BIN1, OUTPUT);
  pinMode(BIN2, OUTPUT);
}

void loop() {
  motor(AIN1, AIN2, PWMA, 200);
  motor(BIN1, BIN2, PWMB, 200);
  delay(2000);
  motor(AIN1, AIN2, PWMA, -200);
  motor(BIN1, BIN2, PWMB, -200);
  delay(2000);
  motor(AIN1, AIN2, PWMA, 0);
  motor(BIN1, BIN2, PWMB, 0);
  delay(1000);
}
Kullanırken dikkat
- Motor beslemesi 13,5 V'u geçmemelidir; entegrenin mutlak sınırı 15 V'tur. 3S Li-Po (dolu iken 12,6 V) üst sınıra çok yakındır, 2S pil ya da 6-9 V besleme daha güvenlidir.
- Kart yüksek akımda dokununca yakacak kadar ısınabilir. Motorunuzun takılma (stall) akımı kanal başına 1 A'yı sürekli aşıyorsa daha güçlü bir sürücü seçin.
- VCC girişinde ters bağlantı koruması yoktur. Lojik beslemeyi ters bağlamak entegreye zarar verebilir.
Uyumlu ürünler
- Kontrol kartı olarak Arduino Nano klon (CH340) ya da Arduino UNO R3 klon
- Mini sumo ve çizgi izleyen robotlar için NovaMax 800 Rpm mini sumo motoru ya da 6 V 500 Rpm mikro motor
- Çizgi algılama için QTR-8A kızılötesi sensör
- Denemeler için büyük boy breadboard ve erkek-erkek jumper kablo
- Daha büyük motorlar için yüksek akımlı MC33886 motor sürücü kartı ya da 12 V redüktörlü motorlar için L298N çift motor sürücü; tüm seçenekler motor sürücü kartı kategorisinde
Sık sorulan sorular
TB6612FNG mi L298N mi?
Pil ile çalışan küçük robotlarda bu kart daha uygundur: üzerinde çok daha az gerilim düşer, daha az ısınır ve kartı küçüktür. Kanal başına 1 A'dan fazla sürekli akım çeken motorlarda ya da 13,5 V üstü beslemede L298N veya daha güçlü bir sürücü gerekir.
Motorlar dönmüyor, ne kontrol etmeliyim?
Önce STBY pininin HIGH (5 V ya da 3,3 V) olduğundan emin olun; boşta kalırsa sürücü uyku modunda kalır. Sonra VCC'ye lojik besleme, VMOT'a motor pili geldiğini ve Arduino GND'si ile kartın GND'sinin bağlı olduğunu kontrol edin. PWM pinlerinin Arduino'nun PWM çıkışlarına (Uno ve Nano'da 3, 5, 6, 9, 10, 11) bağlı olması gerekir.
Enkoderli motorla kullanılır mı?
Evet. Motor uçları AO1-AO2 ya da BO1-BO2'ye bağlanır; enkoderin A ve B çıkışları ve beslemesi doğrudan Arduino'ya gider. Sürücü enkoder sinyaline karışmaz.
Pinler lehimli mi geliyor?
Hayır. Kartla birlikte 16 pinlik erkek header gelir, lehimlenmesi gerekir. Kabloları doğrudan kartın deliklerine de lehimleyebilirsiniz.
3,3 V'luk kartlarla (ESP32) çalışır mı?
Evet. VCC'ye 3,3 V verildiğinde kontrol pinleri 3,3 V sinyalle çalışır. Motor beslemesi (VMOT) yine 4,5-13,5 V aralığında ayrı bir kaynaktan verilir.
Kurulum ve kullanım desteği
Kurulum, yazılım ya da kullanımla ilgili sorularınız için Teknik Destek formundan bize yazın; ürününüze özel yardımcı olalım.
Sorun yaşarsanız
Ürünün durumunu ve mümkünse bağlantıların göründüğü bir fotoğrafı destek formundan iletin; teknik ekibimiz kontrol edip size dönüş yapar. Garanti kapsamındaki onarımlarda işçilik ücreti alınmaz, servis süresi ortalama 7-14 iş günüdür.
Mağazadan teslim
Siparişinizi Perpa Ticaret Merkezi'ndeki mağazamızdan hafta içi 10:00-18:00 arasında teslim alabilirsiniz.
Teslimden itibaren 14 gün içinde cayma hakkınızı kullanabilirsiniz; ayrıntılar İptal ve İade Şartları sayfasında.