
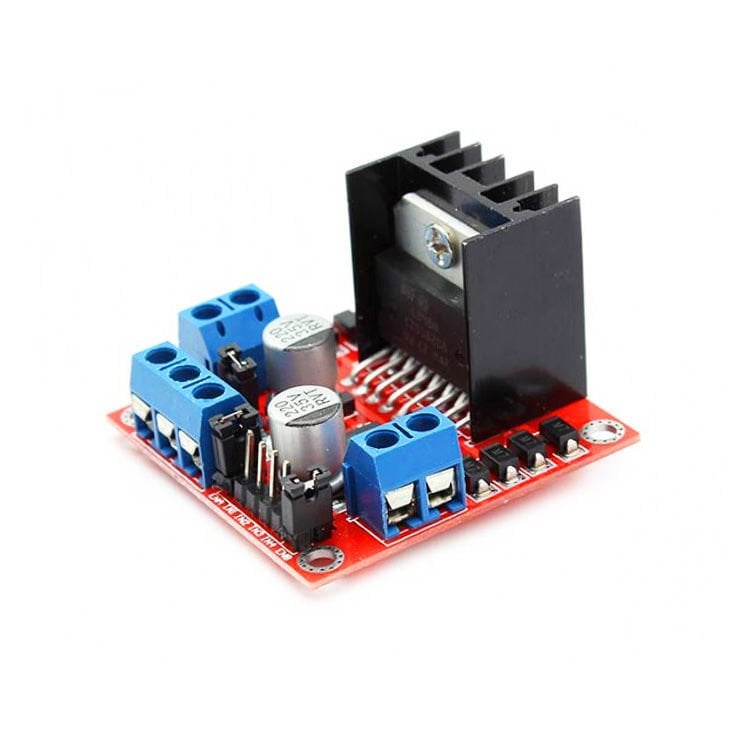
L298N Voltaj Regulatörlü Çift Motor Sürücü Kartı(Kırmızı PCB)




Bu ürünle birlikte kullanılanlar
Seçtiklerinizi ana ürünle tek seferde sepete ekleyin-
-
 HC06 Bluetooth-Serial Modül Kartı₺125,00+ KDV
-
-
 HC05 Bluetooth-Serial Modül KartıStokta Yok
-
 Lehim Pompası ZD-192 Lehim SökücüStokta Yok

L298N motor sürücü kartı: iki DC motoru ya da bir step motoru Arduino ile sürün
Bu kart, STMicroelectronics'in L298 çift H köprü entegresini soğutucusu, 5 V regülatörü, koruma diyotları ve vidalı klemensleriyle hazır bir modüle dönüştürür. L298N motor sürücü ile iki DC motorun hızını ve dönüş yönünü birbirinden bağımsız kontrol edebilir ya da iki kanalı birlikte kullanarak bir bipolar step motor sürebilirsiniz. Girişleri TTL uyumlu olduğu için Arduino, ESP32, Raspberry Pi Pico gibi kartlarla doğrudan çalışır. Robot araba, çizgi izleyen robot, konveyör ve okul projelerinde en sık kullanılan dc motor sürücü kartlarından biridir.
Öne çıkan özellikler
- İki bağımsız kanal: Motor A (OUT1-OUT2) ve Motor B (OUT3-OUT4) ayrı ayrı ileri, geri, fren ve serbest duruş komutu alır.
- PWM ile hız kontrolü: ENA ve ENB pinlerine verilen PWM sinyaliyle her motorun hızı ayrı ayarlanır. Bu pinlerdeki jumper takılıyken kanal sürekli açıktır ve motor tam hızda döner.
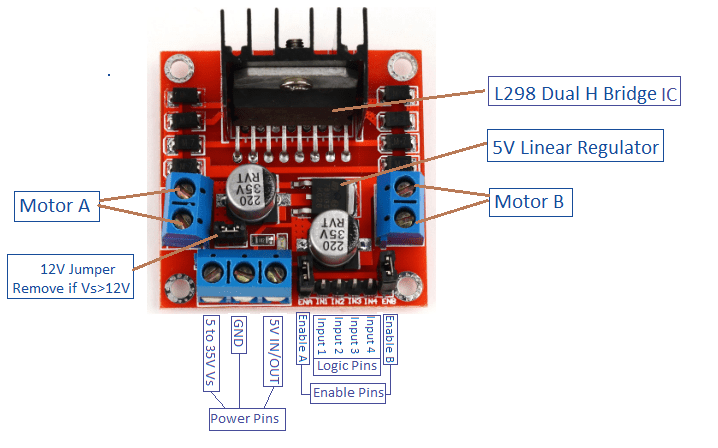
- Dahili 5 V regülatör: 12V jumper takılıyken kart, motor beslemesinden kendi 5 V'unu üretir ve +5V ucundan dışarı verir; bu çıkışla Arduino da beslenebilir.
- Soğutuculu entegre: L298 alüminyum soğutucuya vidalıdır. Entegrede aşırı sıcaklık koruması vardır.
- Yön LED'leri: Kart üzerindeki LED'ler motor çıkışlarının hangi yönde sürüldüğünü gösterir.
- Vidalı klemensler: Motor ve güç kabloları lehimsiz bağlanır; kumanda pinleri standart 2,54 mm erkek pin başlığıdır, jumper kabloyla takılır.
Pinler ve bağlantılar
| +12V | Motor besleme girişi (Vs). Kartta 5-35 V aralığında kullanılır; adı 12V olsa da 12 V ile sınırlı değildir. |
| GND | Ortak toprak. Pilin eksi ucu ve Arduino'nun GND pini buraya bağlanır. |
| +5V | 12V jumper takılıyken 5 V çıkışı; jumper çıkarılınca 5 V girişi (mantık beslemesi dışarıdan verilir). |
| ENA / ENB | A ve B kanalını açıp kapatır. PWM verilirse hız ayarlanır. Jumper takılıyken kanal sürekli açıktır. |
| IN1 / IN2 | Motor A'nın dönüş yönü |
| IN3 / IN4 | Motor B'nin dönüş yönü |
| OUT1 / OUT2 | Motor A klemensi |
| OUT3 / OUT4 | Motor B klemensi |
12V jumper ne zaman çıkarılır? Besleme 12 V'un üzerindeyse jumper'ı çıkarın; yüksek gerilimde karttaki 5 V regülatör aşırı ısınır. Jumper çıkınca +5V ucu çıkış olmaktan çıkar, buraya Arduino'nun 5V pininden 5 V vermeniz gerekir. Besleme yaklaşık 7 V'un altındaysa regülatör 5 V'u tam veremeyebilir; bu durumda da jumper'ı çıkarıp 5 V'u dışarıdan verin.
Arduino ile L298N bağlantısı
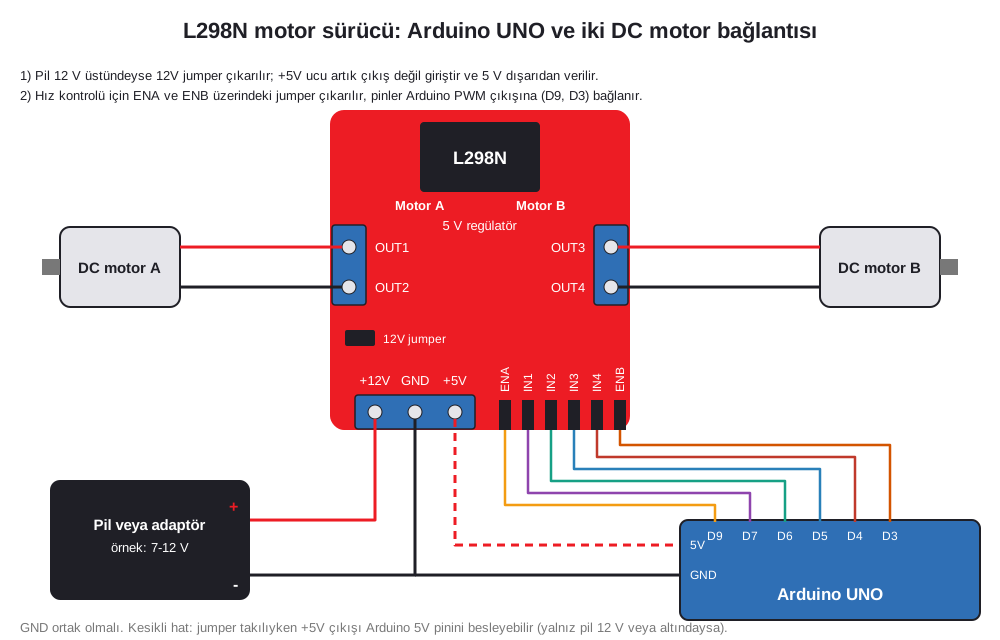
Aşağıdaki şemada iki DC motor, bir pil ve Arduino UNO bağlıdır. ENA ve ENB jumper'ları çıkarılmış, pinler Arduino'nun PWM çıkışlarına (D9 ve D3) bağlanmıştır. Pinler, Arduino çizgi izleyen robot kitindeki bağlantıyla aynıdır. Arduino ile kartın GND'si mutlaka ortak olmalıdır; aksi hâlde motorlar düzensiz döner ya da hiç dönmez.
| ENA | IN1 | IN2 | Motor A |
| HIGH / PWM | HIGH | LOW | İleri |
| HIGH / PWM | LOW | HIGH | Geri |
| HIGH | Aynı | Aynı | Hızlı fren |
| LOW | Fark etmez | Fark etmez | Serbest duruş |
Motor B için aynı tablo ENB, IN3 ve IN4 ile geçerlidir. Değerler L298 veri sayfasındaki fonksiyon tablosundandır.
Örnek Arduino kodu
Kod iki motoru 2 saniye ileri, ardından 2 saniye daha yavaş geri döndürür. Hız 0-255 arasında verilir; motorunuz düşük değerde dönmüyorsa hızı artırın.
const int ENA = 9;
const int IN1 = 7;
const int IN2 = 6;
const int IN3 = 5;
const int IN4 = 4;
const int ENB = 3;

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  pinMode(ENB, OUTPUT);
}

void motorlar(int a1, int a2, int b1, int b2, int hiz) {
  digitalWrite(IN1, a1);
  digitalWrite(IN2, a2);
  digitalWrite(IN3, b1);
  digitalWrite(IN4, b2);
  analogWrite(ENA, hiz);
  analogWrite(ENB, hiz);
}

void loop() {
  motorlar(HIGH, LOW, HIGH, LOW, 200);
  delay(2000);
  motorlar(LOW, LOW, LOW, LOW, 0);
  delay(500);
  motorlar(LOW, HIGH, LOW, HIGH, 150);
  delay(2000);
  motorlar(LOW, LOW, LOW, LOW, 0);
  delay(500);
}
Teknik özellikler
| Sürücü entegresi | STMicroelectronics L298 (Multiwatt15), çift H köprü |
| Motor besleme (kart) | 5-35 V (karttaki kondansatörler 35 V'luktur; entegrenin kendi sınırı 46 V) |
| Mantık beslemesi | 5 V (entegre 4,5-7 V kabul eder); 12V jumper takılıyken karttaki regülatörden |
| Kanal başına akım | 2 A sürekli (sınır değer) · 2,5 A tekrarlı tepe · 3 A tek seferlik tepe (100 ms) |
| Toplam akım | 4 A'e kadar (iki kanal birlikte) |
| Entegre üzerindeki gerilim düşümü | 1 A'de 1,8-3,2 V · 2 A'de 4,9 V'a kadar |
| Giriş seviyesi | LOW: 1,5 V'a kadar · HIGH: 2,3 V ve üzeri (3,3 V'luk kartlarla uyumlu) |
| Anahtarlama frekansı | Tipik 25 kHz (2 A'de) |
| Koruma | Entegrede aşırı sıcaklık koruması · çıkışlarda koruma diyotları |
| Kanal sayısı | 2 DC motor ya da 1 bipolar step motor |
| PCB rengi | Kırmızı |
L298 datasheet'ini indir (PDF, İngilizce, STMicroelectronics)
Motor seçerken dikkat edin
- Gerilim düşümü: L298, transistör tabanlı eski bir yapıdır ve kendi üzerinde gerilim harcar. 4 kalem pille (6 V) beslenen 6 V'luk TT motorlar belirgin şekilde yavaşlar; bu motorlar için 6'lı AA pil yuvası daha uygundur.
- Akım: Kanal başına 2 A, entegrenin sınır değeridir. Motorun kalkışta ve sıkıştığında çektiği akım da bu değeri aşmamalıdır. Kart akım sınırlaması yapmaz; aşırı akım entegreye zarar verebilir.
- Isı: Entegre üzerinde düşen gerilim ısıya dönüşür; 1 A'de bu, kanal başına 2-3 W demektir. Kart kapalı bir kutudaysa soğutucu hava alacak şekilde yerleştirin.
- Daha güçlü motorlar: 12 V redüktörlü motorlar gibi yüksek akım çeken motorlarda BTS7960B 20 A motor sürücü daha doğru seçimdir. Küçük motorlar ve düşük gerilimde daha az ısınan bir sürücü istiyorsanız TB6612FNG'ye bakın.
- Step motor: L298N bir bipolar step motoru sürebilir, ancak akımı sınırlamadığı için 3D yazıcı tipi Nema 17 motorlarda motor ve kart ısınır. Bu motorlar için DRV8825 step motor sürücü gibi akım ayarlı bir sürücü kullanın.
Paket içeriği
- 1 adet L298N çift motor sürücü kartı (Kırmızı PCB)
- 12V, ENA ve ENB jumper'ları (karta takılı değildir, paketin içinde ayrı gelir)
Kartı kullanmadan önce gereken jumper'ları takın: 5 V'u karttan almak için 12V jumper'ını, motorları PWM vermeden tam hızda sürmek için ENA ve ENB jumper'larını.
Motor, pil ve jumper kablolar ayrı satılır.
Uyumlu ürünler
- Arduino UNO R3 (CH340)
- 6V 250 RPM TT motor ve tekerlek seti ve 12V 200 RPM 37 mm redüktörlü motor
- Bağlantı için jumper kablo (Arduino tarafı erkek, kart tarafı dişi uçlu)
- Diğer seçenekler: motor sürücü kartı kategorisi
Sık sorulan sorular
L298N ile hangi gerilimde motor sürebilirim?
Kart 5-35 V motor beslemesiyle çalışır. Besleme 12 V'un üzerindeyse 12V jumper'ını çıkarın ve +5V ucuna Arduino'dan 5 V verin. Motorun etiket gerilimini, kartın üzerinde harcanan 2-3 V'luk düşümü de hesaba katarak seçin.
Motorlar dönmüyor, nereye bakmalıyım?
Önce Arduino ile kartın GND'lerinin birbirine bağlı olduğunu kontrol edin. Jumper'lar karta takılı gelmez: 12V jumper'ı takılı değilse ve +5V ucuna dışarıdan 5 V verilmiyorsa kartın mantık beslemesi yoktur. ENA ve ENB'ye jumper takmadıysanız bu pinlerin Arduino'ya bağlı olduğundan ve koddaki hızın 0 olmadığından emin olun. Motorlar USB beslemesiyle dönmez; pil ya da adaptör takılı olmalıdır.
ESP32 veya 3,3 V'luk kartlarla çalışır mı?
Evet. Entegre 2,3 V ve üzerini HIGH kabul eder, bu yüzden 3,3 V'luk sinyaller yeterlidir. Kartın kendi mantık beslemesi yine 5 V olmalıdır (12V jumper takılıyken regülatörden ya da +5V ucundan).
Arduino'yu L298N'in 5V ucundan besleyebilir miyim?
12V jumper takılı ve besleme 7-12 V arasındaysa +5V ucunu Arduino'nun 5V pinine bağlayarak Arduino'yu besleyebilirsiniz. Regülatörün kapasitesi sınırlıdır; servo motor gibi yüksek akım çeken modülleri ayrı bir 5 V kaynaktan besleyin.
Motor ters yöne dönüyor, ne yapmalıyım?
O motorun iki kablosunu klemenste yer değiştirin ya da kodda IN1/IN2 (veya IN3/IN4) değerlerini ters çevirin.
Kurulum ve kullanım desteği
Kurulum, yazılım ya da kullanımla ilgili sorularınız için Teknik Destek formundan bize yazın; ürününüze özel yardımcı olalım.
Sorun yaşarsanız
Ürünün durumunu ve mümkünse bağlantıların göründüğü bir fotoğrafı destek formundan iletin; teknik ekibimiz kontrol edip size dönüş yapar. Garanti kapsamındaki onarımlarda işçilik ücreti alınmaz, servis süresi ortalama 7-14 iş günüdür.
Mağazadan teslim
Siparişinizi Perpa Ticaret Merkezi'ndeki mağazamızdan hafta içi 10:00-18:00 arasında teslim alabilirsiniz.
Teslimden itibaren 14 gün içinde cayma hakkınızı kullanabilirsiniz; ayrıntılar İptal ve İade Şartları sayfasında.