
Arduino Çizgi İzleyen Robot Kiti - Demonte




Arduino Çizgi İzleyen Robot: Proje Ödevi ve İlk Deneme İçin Demonte Kit
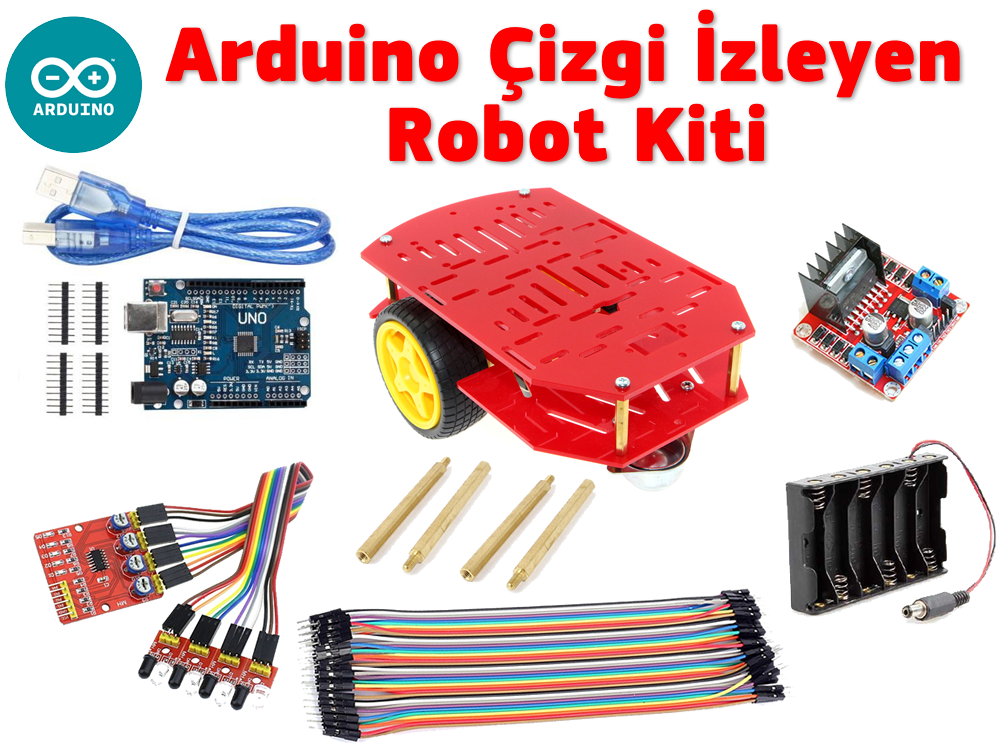
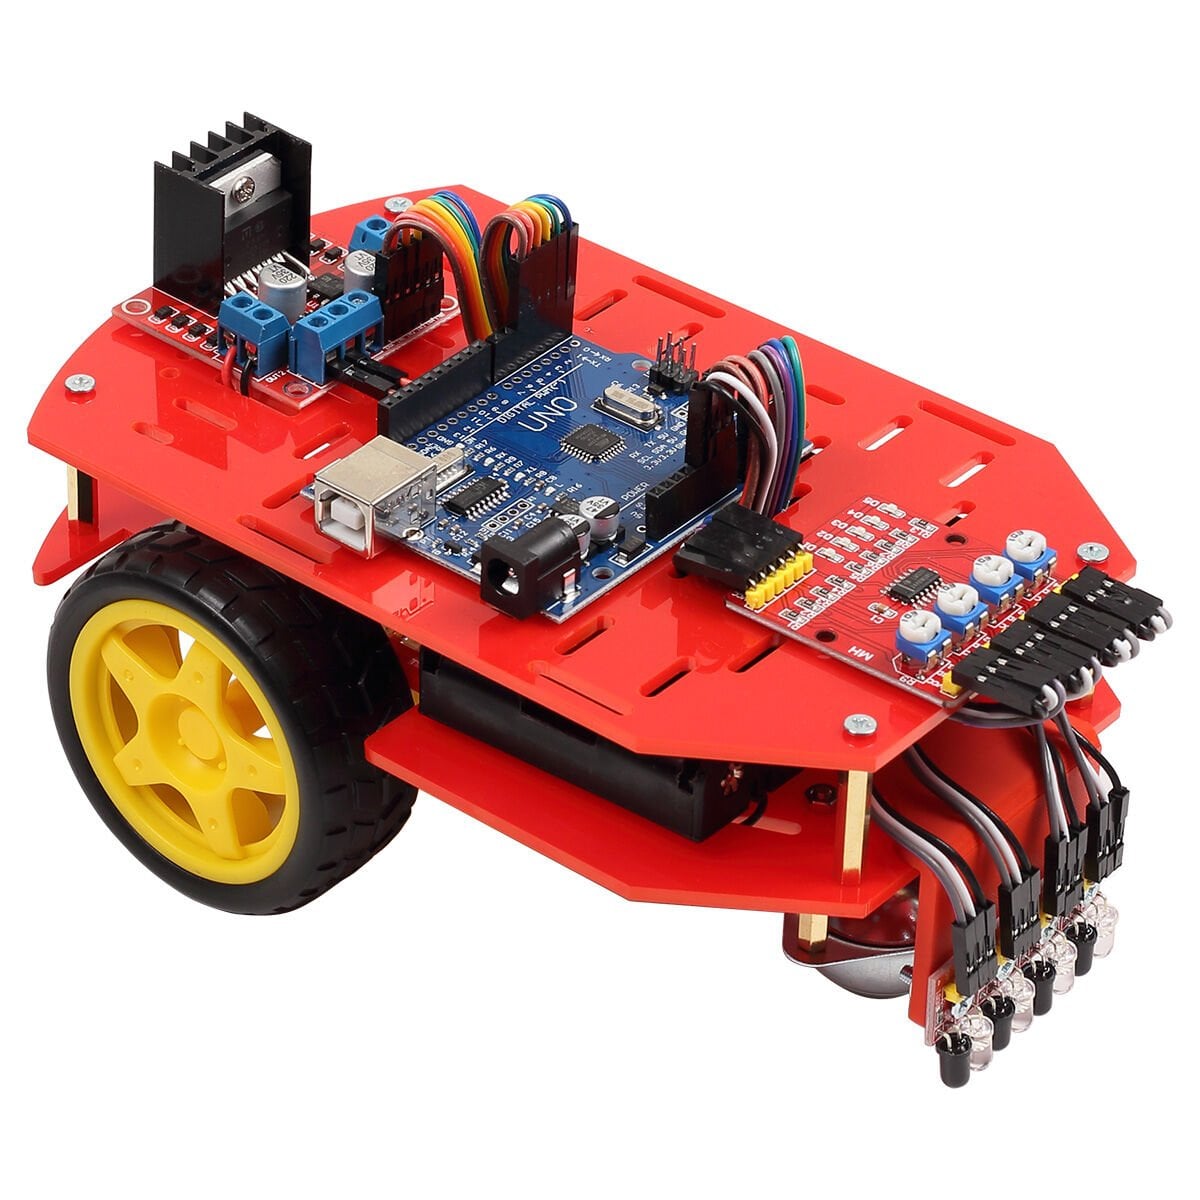
Arduino Çizgi İzleyen Robot Kiti, ilk robotunu kendi elleriyle kurmak isteyen öğrenciler ve proje ödevi hazırlayanlar için Robotzade'nin hazırladığı demonte bir arduino çizgi izleyen robot setidir. Kutuda Arduino UNO R3, L298N motor sürücü, 4'lü çizgi sensörü, motorlu ve tekerlekli iki katlı robot platformu ile 6'lı kalem pil yuvası gelir. Parçaların hepsi sitede ayrı ayrı da satılan, adı ve modeli belli malzemelerdir; ödev raporunda malzeme listesini olduğu gibi yazabilirsiniz.
Bu kit yarışma için değil, çizgi izleyen robotun nasıl çalıştığını öğrenmek için tasarlandı. Montajı siz yaparsınız, kablolar jumper ile takılır, lehim gerekmez. Robot kalem pille çalışır ve Arduino IDE ile programlanır.
Kutu İçeriği
- Arduino UNO R3 SMD (CH340) ve USB kablo
- L298N çift motor sürücü kartı
- 4'lü çizgi izleyen sensör seti: trimpotlu kontrol kartı, 4 kızılötesi sensör ve bağlantı kabloları
- Çok amaçlı mobil robot platformu (kırmızı): iki kat pleksi gövde, 2 adet 6 V 250 RPM redüktörlü motor, 2 tekerlek ve sarhoş teker
- 6'lı AA pil yuvası (barrel jak çıkışlı)
- Aralayıcı (standoff) seti
- Jumper kablolar
Kalem piller sete dahil değildir; 6 adet AA pil ayrıca gerekir.
Nasıl Çalışır?
Çizgi izleyen araba olarak da bilinen bu robotta öndeki dört kızılötesi sensör zeminden yansıyan ışığı okur. Beyaz çizgi ışığı yansıtır, siyah zemin yutar. Sensör kartı her sensör için "çizgi var" ya da "yok" bilgisini Arduino'ya verir. Ortadaki iki sensör çizgideyse robot düz gider; çizgi sola kayarsa sol motor yavaşlar, sağa kayarsa sağ motor yavaşlar. Motorlara giden akımı L298N sürücü sağlar.
Montaj Adımları
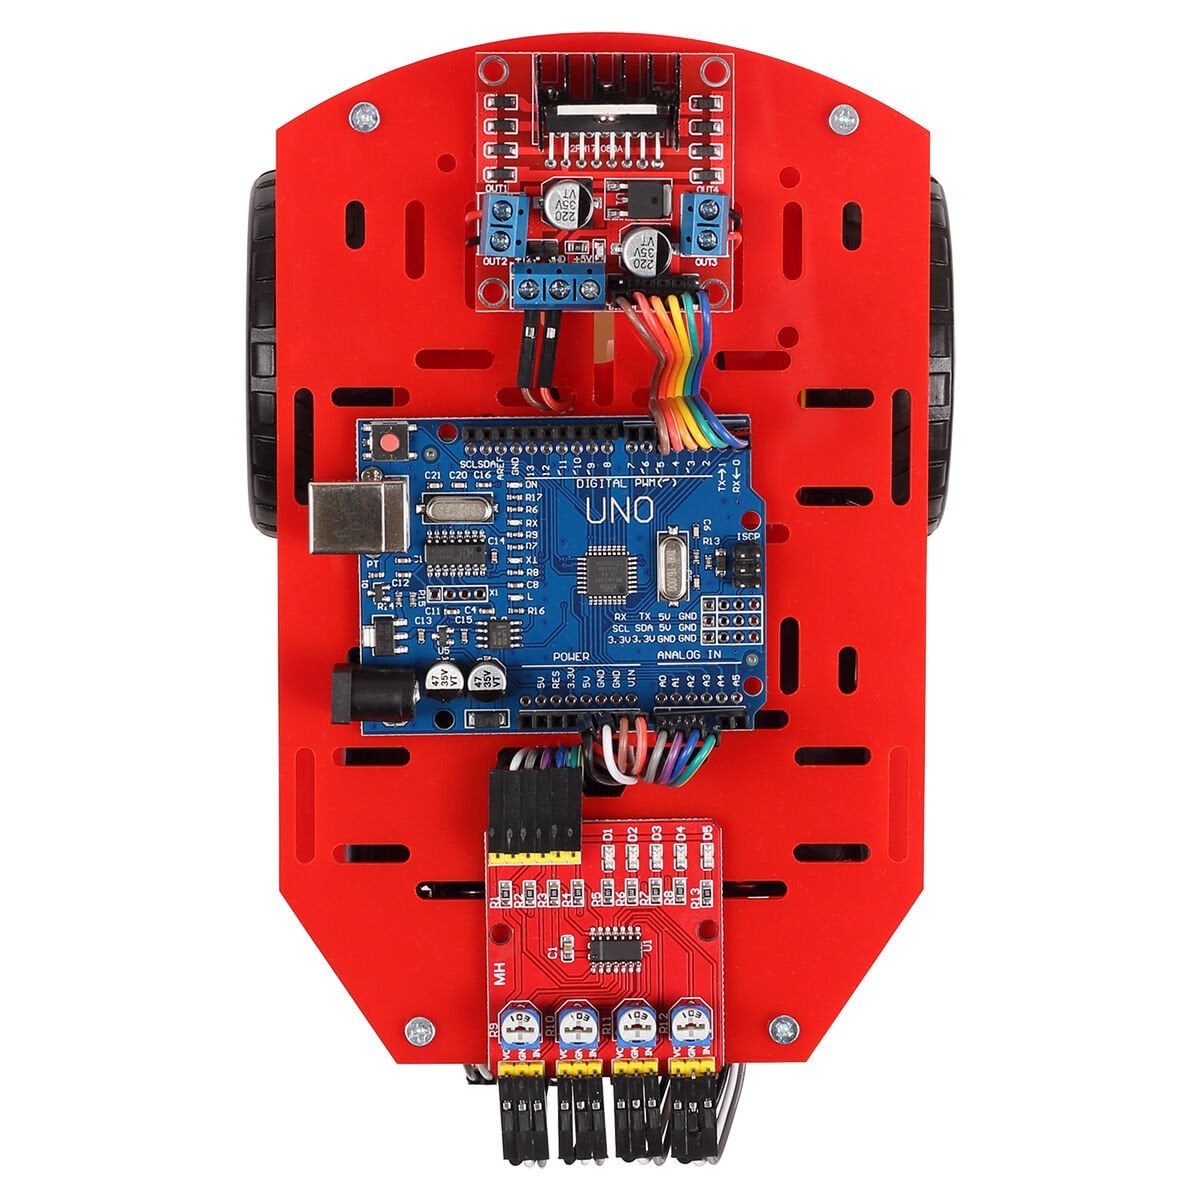
- Platform: Motorları alt plakaya tutucularıyla vidalayın, tekerlekleri motor millerine geçirin, sarhoş tekeri ön tarafa takın. Pil yuvasını iki kat arasına yerleştirip üst plakayı aralayıcılarla bağlayın.
- Kartlar: Üst plakada L298N tekerlek tarafına, Arduino ortaya, sensör kartı öne gelir.
- Sensörler: Dört kızılötesi sensörü ön kenara yere bakacak şekilde yan yana vidalayın. Programda sarhoş tekerin olduğu taraf ön kabul edilir.
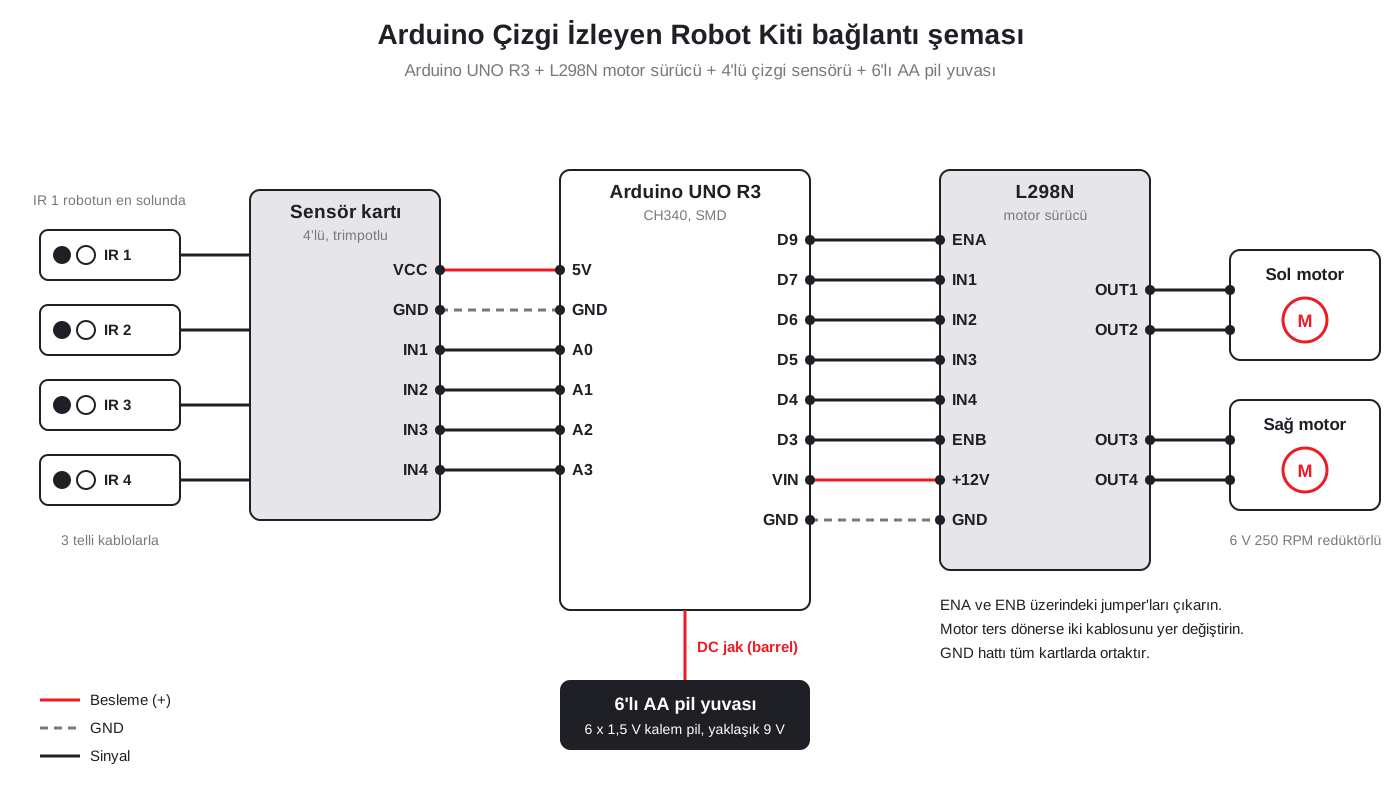
- Kablolama: Bağlantıları aşağıdaki devre şemasına göre yapın. L298N üzerindeki ENA ve ENB jumper'larını çıkarıp bu pinleri Arduino'ya bağlayın.
- Yazılım: Kodu USB ile yükleyin, ardından pilleri takıp testi pistte yapın.
Örnek Arduino Kodu
Aşağıdaki kod şemadaki bağlantılarla dört sensörle basit bir çizgi izleme yapar. Motor sürücü pinleri kitin bağlantısıyla aynıdır; sensörler bu örnekte A0-A3'e bağlanmıştır, kitle gelen yazılımda farklı pinler kullanılıyorsa o yazılımdaki pinleri esas alın. Kit için hazırlanan yazılım ve kılavuz ayrıca e-postayla gönderilir; bu kod çizgi izleyen robot kodunun mantığını görmek ve üzerinde değişiklik yapmak için iyi bir başlangıçtır.
const int ENA = 9;
const int IN1 = 7;
const int IN2 = 6;
const int IN3 = 5;
const int IN4 = 4;
const int ENB = 3;

const int S1 = A0;  // en sol sensör
const int S2 = A1;
const int S3 = A2;
const int S4 = A3;  // en sağ sensör

const int CIZGI = LOW;  // robot çizgide ters davranırsa HIGH yapın
const int HIZ = 150;    // 0-255 arası
const int DONUS = 70;

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
  pinMode(ENB, OUTPUT);
  pinMode(S1, INPUT);
  pinMode(S2, INPUT);
  pinMode(S3, INPUT);
  pinMode(S4, INPUT);
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

void motorlar(int sol, int sag) {
  analogWrite(ENA, sol);
  analogWrite(ENB, sag);
}

void loop() {
  bool s1 = digitalRead(S1) == CIZGI;
  bool s2 = digitalRead(S2) == CIZGI;
  bool s3 = digitalRead(S3) == CIZGI;
  bool s4 = digitalRead(S4) == CIZGI;

  if (s1) {
    motorlar(0, HIZ);        // çizgi en solda: sola dön
  } else if (s4) {
    motorlar(HIZ, 0);        // çizgi en sağda: sağa dön
  } else if (s2 == s3) {
    motorlar(HIZ, HIZ);      // ortada: düz git
  } else if (s2) {
    motorlar(DONUS, HIZ);    // hafif sola
  } else {
    motorlar(HIZ, DONUS);    // hafif sağa
  }
}
Arduino IDE'de kart olarak "Arduino Uno" seçin. Kart CH340 USB çipi kullandığı için bazı bilgisayarlarda CH340 sürücüsünün bir kez kurulması gerekir.
Pist ve Kalibrasyon
- Pist mat siyah dekota üzerine 2 cm genişliğinde beyaz bantla çekilir. Parke, masa ve fon kartonu sensörü yanıltır. Hazır pist için çizgi izleyen robot pisti.
- Robot pistteyken ve güç açıkken sensör kartındaki dört trimpotu tek tek tornavidayla çevirin: sensör beyaz çizginin üzerindeyken LED yanmalı, siyah zemindeyken sönmelidir.
- Robot ilk denemede çizgiden çıkıyorsa koddaki HIZ değerini düşürün.
Sık Karşılaşılan Sorunlar
- Motorlar USB takılıyken dönmüyor: Motorlar pilden beslenir. Testi piller takılıyken yapın.
- Bir motor geri dönüyor: O motorun iki kablosunu L298N klemensinde yer değiştirin.
- Robot çizgiyi görünce ters yöne kaçıyor: Sol ve sağ motor kabloları ya da sensör sırası yer değiştirmiştir; şemadaki sırayı kontrol edin.
- Sensör LED'leri hep yanıyor ya da hiç yanmıyor: Trimpot ayarını pist üzerinde yeniden yapın, sensörlerin sabit durduğundan emin olun.
- Robot yavaşladı: Kalem piller zayıflamıştır; yeni pil takın.
- Kod yüklenirken hata: Kart ve port seçimini kontrol edin, kodun eksiksiz kopyalandığından emin olun.
Proje Ödevi İçin İpuçları
Arduino robot yapımına bu kitle başladıysanız, çizgi izleyen robot yapımı adımlarını, malzemelerin görevini ve farklı robot türlerini çizgi izleyen robot malzemeleri ve yapımı rehberinde anlattık. Yedek motor gerekirse 6 V 250 RPM motor ve tekerlek seti aynı platforma uyar. Yarışmaya hazırlanıyorsanız daha hızlı ve PID yazılımlı kitler çizgi izleyen robot kategorisinde.
Yazılım ve Destek
Kitin yazılımı ve kılavuzu kutuya konmaz. Sipariş numaranızla destek@robotzade.com adresine yazdığınızda e-postayla gönderilir. Demonte kitler programsız gelir; sipariş notuna yazarsanız yazılım Arduino'ya yüklenmiş olarak gönderilebilir.

Sık Sorulan Sorular
Kit montajlı mı geliyor?
Hayır, demonte (montajsız) gelir. Montajı kılavuz ve bu sayfadaki şemayla siz yaparsınız; lehim gerekmez. Montaj yapılamazsa ücretli montaj hizmeti için destek ekibine yazabilirsiniz.
Kaç sensörlü?
Dört kızılötesi sensörlüdür. Her sensörün hassasiyeti sensör kartındaki kendi trimpotuyla ayarlanır.
Hangi pille çalışır?
6 adet AA kalem pille çalışır; pil yuvası sete dahildir, piller değildir.
Robotun ön tarafı neresi?
Sarhoş tekerin ve sensörlerin olduğu taraf öndür; tekerlekler arkadadır.
Bu kitle yarışmaya katılabilir miyim?
Kit eğitim ve proje ödevi için hazırlandı, hız için değil. Yarışma için katılacağınız kategorinin şartnamesine uygun kitlere çizgi izleyen robot kategorisinden bakabilirsiniz.
| Ürün tipi | : | Robot kiti / seti |
| Robot türü | : | Çizgi izleyen |
| Seviye | : | Başlangıç |
| Programlama | : | Arduino (C/C++) |
Kurulum ve kullanım desteği
Kurulum, yazılım ya da kullanımla ilgili sorularınız için Teknik Destek formundan bize yazın; ürününüze özel yardımcı olalım.
Sorun yaşarsanız
Ürünün durumunu ve mümkünse bağlantıların göründüğü bir fotoğrafı destek formundan iletin; teknik ekibimiz kontrol edip size dönüş yapar. Garanti kapsamındaki onarımlarda işçilik ücreti alınmaz, servis süresi ortalama 7-14 iş günüdür.
Mağazadan teslim
Siparişinizi Perpa Ticaret Merkezi'ndeki mağazamızdan hafta içi 10:00-18:00 arasında teslim alabilirsiniz.
Teslimden itibaren 14 gün içinde cayma hakkınızı kullanabilirsiniz; ayrıntılar İptal ve İade Şartları sayfasında.