


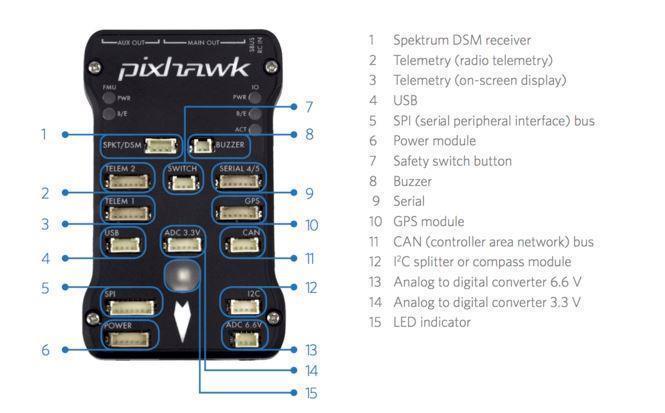


Pixhawk 2.4.8 uçuş kontrol kartı full set: GPS, güç modülü ve aksesuarlar bir arada
Pixhawk 2.4.8, açık kaynak Pixhawk 1 tasarımına dayanan 32 bit bir otopilot kartıdır. ArduPilot ve PX4 yazılımlarını çalıştırır; drone, sabit kanatlı uçak, kara aracı ve tekne gibi araçları GPS destekli, görev planlı otonom araçlara dönüştürür. Bu full set; kartın yanında M8N GPS modülü, güç modülü, buzzer, güvenlik butonu ve montaj parçalarıyla gelir, yani ilk uçuş için gereken temel elektronik tek pakette toplanır. Kurulum ve ayarlar ücretsiz Mission Planner ya da QGroundControl yer istasyonu yazılımıyla yapılır.

Öne çıkan özellikler
- Geniş yazılım desteği: ArduPilot (Copter, Plane, Rover) ve PX4 ile kullanılır; otomatik kalkış ve iniş, eve dönüş (RTL), görev noktası uçuşu ve konum tutma gibi modlar yazılımla gelir.
- Bol bağlantı: 8 MAIN ve 6 AUX çıkışı, 5 seri port (GPS, TELEM 1, TELEM 2, SERIAL 4/5), I2C, SPI, CAN, USB ve ADC girişleri vardır.
- Alıcı uyumu: PPM, S.BUS, i-BUS ve Spektrum DSM alıcılarla çalışır. Kanal başına ayrı kablolu (PWM) alıcılar PPM kodlayıcıyla bağlanır.
- Güvenlik donanımı: Güvenlik butonu motorları kilitler, buzzer durum ve uyarıları sesle bildirir; ArduPilot bu ikisini Pixhawk için zorunlu sayar.
- GPS ve pusula: Setteki M8N GPS modülünde pusula da bulunur; GPS kablosu GPS portuna, pusula kablosu I2C portuna bağlanır.
- Kayıt: Karta takılan microSD kart uçuş kayıtlarını (log) tutar; uçuş sonrası titreşim ve ayar analizi bu kayıtlarla yapılır. microSD kart sete dahil değildir.
Bağlantı şeması
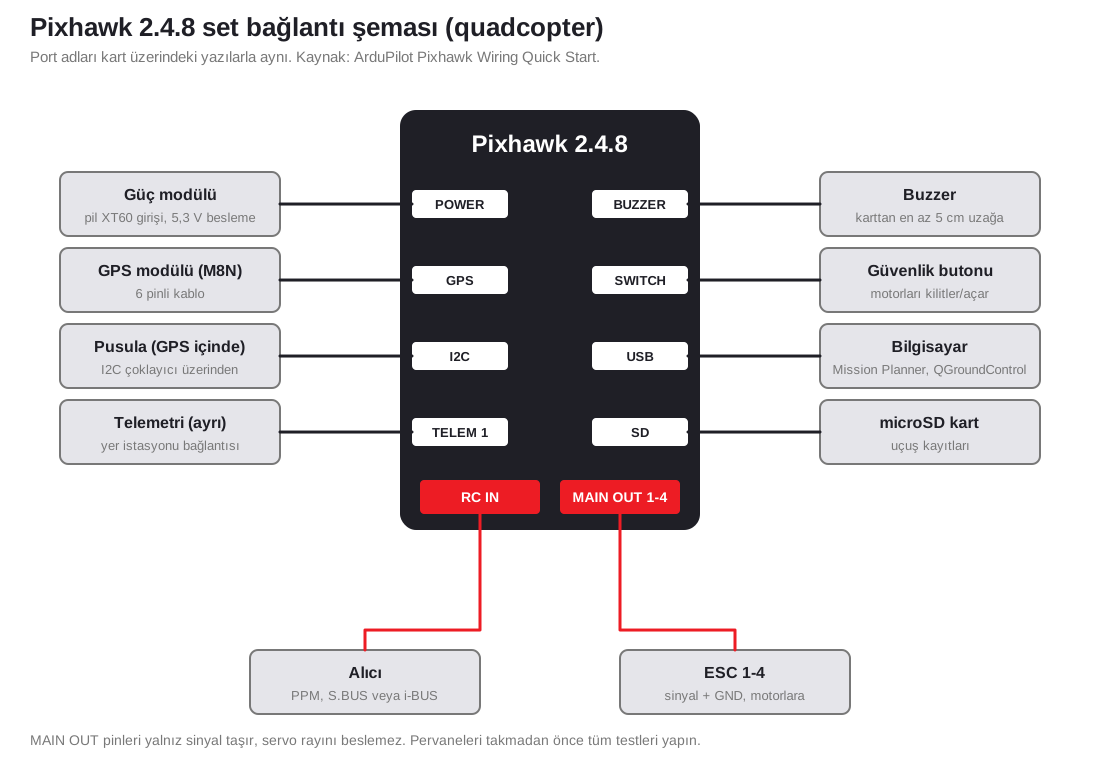
- Güç: Pil, güç modülünün XT60 girişine takılır; modülün 6 pinli kablosu POWER portuna gider. Modül kartı besler ve pil voltajı ile akımını ölçer.
- Motorlar: ESC sinyal kabloları motor sırasına göre MAIN OUT 1-4 (altı motorlu araçta 1-6) pinlerine, her zaman GND ile birlikte takılır. MAIN OUT rayı yalnız sinyal taşır; servo kullanılacaksa ray bir BEC ile ayrıca beslenir.
- Alıcı: RC IN girişi yalnız alıcıyı besleyecek güçtedir. Alıcının çıkışlarına servo veya röle takmayın, kart zarar görebilir.
- Buzzer: Karttan en az 5 cm uzağa monte edin; yakın olursa ivmeölçeri etkileyebilir.
Teknik özellikler
| İşlemci | 32 bit ARM Cortex-M4, 168 MHz, 256 KB RAM, 2 MB flash |
| Yardımcı işlemci | 32 bit failsafe (yedek) işlemci |
| Çıkışlar | 8 MAIN + 6 AUX PWM |
| Arayüzler | 5 x UART, I2C, SPI, CAN, USB, 3,3V ve 6,6V ADC |
| Alıcı girişi | PPM, S.BUS, i-BUS, Spektrum DSM |
| Güç modülü | XT60 giriş, en fazla 30V, 90A akım ölçümü, 5,3V / 3A çıkış |
| Kart ölçüleri | yaklaşık 81,5 x 50 x 15,5 mm, 38 g |
| Yazılım | ArduPilot, PX4 · Mission Planner, QGroundControl |
Kutu içeriği
- 1 adet Pixhawk 2.4.8 uçuş kontrol kartı
- 1 adet M8N GPS modülü (pusulalı)
- 1 adet GPS tutucu (direk)
- 1 adet güç modülü (XT60)
- 1 adet buzzer
- 1 adet LED'li güvenlik butonu
- 1 adet I2C çoklayıcı
- 1 adet microSD kart adaptörü
- 1 adet titreşim sönümleyici (amortisör)
- Telemetri ve servo bağlantı kabloları
microSD kart sete dahil değildir; uçuş kaydı için ayrıca temin edilir.
İlk kurulum adımları (ArduPilot)
- Bilgisayara Mission Planner'ı kurun ve kartı USB ile bağlayın.
- "Install Firmware" bölümünden araç tipinize uygun yazılımı (ör. Copter) yükleyin.
- Gövde tipini (ör. Quad X) seçin, ardından ivmeölçer ve pusula kalibrasyonunu yapın.
- Kumanda kalibrasyonunu yapın, uçuş modlarını kumanda anahtarlarına atayın.
- ESC kalibrasyonunu ve motor sırası testini pervaneler takılı değilken yapın.
- Pil, kumanda ve GPS kaybı için failsafe ayarlarını girin.
Kimler için uygun?
Kendi drone'unu toplayan öğrenciler ve üniversite takımları, TEKNOFEST gibi yarışmalara otonom İHA hazırlayanlar, haritalama ve görev uçuşu deneyenler ve ArduPilot öğrenmek isteyenler için uygun bir başlangıç setidir. Diğer seçenekler uçuş kontrol kartı kategorisinde.
Uyumlu ürünler
- Kumanda ve alıcı: Flysky FS-i6X 10 kanal kumanda ve FS-iA10B alıcı; diğer modeller drone kumandası kategorisinde
- Gövde: F450 quadcopter drone gövdesi
- ESC motor sürücüleri ve GPS modülleri
- Hazır kitler: drone setleri
Sık sorulan sorular
Pixhawk alıcıdan sinyal almıyor, ne yapmalıyım?
En sık neden alıcı kablosunun RC IN girişine ters takılmasıdır; sinyal, artı ve eksi uçlarını kontrol edin. Alıcının çıkış modunu (PPM, S.BUS veya i-BUS) kumandadan seçin ve Mission Planner'da Radio Calibration ekranında kanalların hareket ettiğini görün. Sorun sürerse bağlantıları net gösteren yakın fotoğraflarla destek ekibimize yazın.
Kumanda için ayrı alıcı gerekir mi?
Evet, sette kumanda ve alıcı yoktur. PPM, S.BUS veya i-BUS çıkışlı bir alıcı tek kabloyla RC IN girişine bağlanır.
Buzzer ve güvenlik butonunu takmadan uçabilir miyim?
ArduPilot bu iki parçayı Pixhawk için zorunlu sayar. Güvenlik butonu basılı tutulup motorlar etkinleştirilmeden araç arm edilmez; buzzer da kalibrasyon ve hata durumlarını sesle bildirir.
Motorlar dönüyor ama servolar çalışmıyor, neden?
Pixhawk, MAIN OUT rayına güç vermez. Çok motorlu araçlarda ESC'ler gücünü pilden aldığı için motorlar çalışır, servolar ise rayın ayrı bir BEC ile beslenmesini bekler. Rayı tek bir kaynaktan besleyin.
Firmware yüklerken bazı özellikler eksik görünüyor.
Pixhawk 1 türevi bazı kartlarda işlemcideki bir donanım hatası flash belleği 1 MB ile sınırlar. Bu kartlarda ArduPilot'un 1 MB'lık sürümü yüklenir ve bazı özellikler bulunmaz; Mission Planner kartı bağlandığında uygun yazılımı önerir.
| Uçuş kartı ürün tipi | : | Uçuş kontrol kartı |
| Uçuş yazılımı / platform | : | Otonom (ArduPilot / PX4) |
| ESC dahil mi | : | Yalnız FC |
Kurulum ve kullanım desteği
Kurulum, yazılım ya da kullanımla ilgili sorularınız için Teknik Destek formundan bize yazın; ürününüze özel yardımcı olalım.
Sorun yaşarsanız
Ürünün durumunu ve mümkünse bağlantıların göründüğü bir fotoğrafı destek formundan iletin; teknik ekibimiz kontrol edip size dönüş yapar. Garanti kapsamındaki onarımlarda işçilik ücreti alınmaz, servis süresi ortalama 7-14 iş günüdür.
Mağazadan teslim
Siparişinizi Perpa Ticaret Merkezi'ndeki mağazamızdan hafta içi 10:00-18:00 arasında teslim alabilirsiniz.
Teslimden itibaren 14 gün içinde cayma hakkınızı kullanabilirsiniz; ayrıntılar İptal ve İade Şartları sayfasında.
